Domain software-scripts.de kaufen?
Wir ziehen mit dem Projekt
software-scripts.de um.
Sind Sie am Kauf der Domain
software-scripts.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain software-scripts.de kaufen?
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
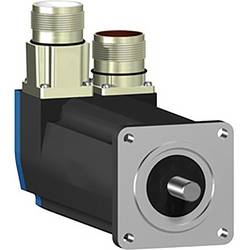
Schneider Electric Servomotor SH31402P02F2000Lexium SH3 Servomotor. Diese SH3-Reihe an AC-Servomotoren weist ein geringes Rotorträgheitmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 19,5 Nm und erreicht ein Spitzendrehmoment von 60,1 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3660 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und entspricht der Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe Lexium 52 & Lexium 62.4055,42 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
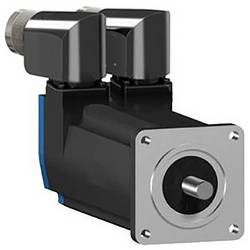
Schneider Electric Servomotor BSH1003P21A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 8,0 Nm und erreicht ein Spitzendrehmoment von 28,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 4800 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2560 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2685,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
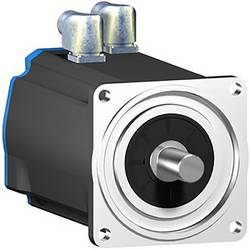
Schneider Electric Servomotor BSH0553P11F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2075,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
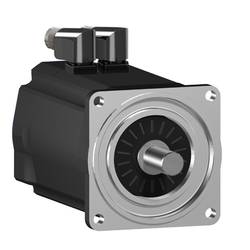
Schneider Electric Servomotor BSH0553T31A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1755,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Welche Rolle spielen Scripts bei der Automatisierung von Aufgaben in der Programmierung?
Scripts spielen eine entscheidende Rolle bei der Automatisierung von Aufgaben, da sie eine Reihe von Befehlen enthalten, die wiederholt ausgeführt werden können. Durch die Verwendung von Scripts können Entwickler Zeit sparen und die Effizienz steigern. Sie ermöglichen es, komplexe Abläufe zu automatisieren und repetitive Aufgaben zu vereinfachen. **
"Welche Vorteile bietet eine Skriptumgebung für die Entwicklung und Ausführung von Code?"
Eine Skriptumgebung bietet eine interaktive Umgebung, in der Code schrittweise entwickelt und getestet werden kann. Sie ermöglicht eine schnellere Fehlererkennung und -behebung während des Entwicklungsprozesses. Zudem bietet sie eine einfache Möglichkeit, Code in Echtzeit auszuführen und Ergebnisse sofort zu sehen. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Issendorff Schalt- und LCN-HU Dimmmodul mit erw. Programmierung, AutomatisierungDas Schalt- und LCN-HU Dimmmodul von Issendorff ist eine vielseitige Lösung für die Automatisierung von Beleuchtungssystemen. Es dient als Erweiterung zum LCN-SH und bietet elektronische Schaltausgänge mit einer Leistung von 2x 500 VA, die für grössere Beleuchtungsaufgaben geeignet sind. Das Modul ermöglicht die Ansteuerung von Vorschaltgeräten über Kleinspannungsausgänge, die wahlweise 0-10 Volt (analog), DSI (digital) oder DALI (digital) unterstützen. Die schraublosen Klemmen und der LCN-Stecker sorgen für eine einfache Installation und Verbindung. Mit einer Versorgungsspannung von 230 V~ (auch 120 V~ verfügbar) ist das Modul für den Netzbetrieb konzipiert und bietet eine zuverlässige Lösung für die Steuerung von Lichtquellen. Die integrierten Sicherheitsfunktionen, wie die Sicherungsausfall-Erkennung, gewährleisten einen sicheren Betrieb. - Zwei elektronische Schaltausgänge mit jeweils 500 VA für grössere Beleuchtungsaufgaben - Unterstützung von 0-10 Volt, DSI und DALI für die Ansteuerung von Vorschaltgeräten - Einfache Installation durch schraublose Klemmen und LCN-Stecker - Sicherheitsfunktionen wie Sicherungsausfall-Erkennung - Geeignet für Hutschienenmontage.313,80 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Issendorff UP Sensor mit LCN-UPS Erw. Programmierung (ohne Ausgänge), AutomatisierungIssendorff Unterputz-Sensor Modul LCN - UPS Hersteller: Issendorff Bezeichnung: Unterputz-Sensor Modul (ohne Ausgänge) Typ: LCN - UPS Bussystem KNX: ja Bussystem KNX-Funk: nein Bussystem Funkbus: nein Bussystem LON: nein Bussystem Powernet: nein Montageart: sonstige Anzahl der Anschlüsse Sensor/Aktor: 2 Befestigungsart: sonstige Weitere Details: Sensormodul für 230 Volt mit 8 Tasteneingängen, die 64 Zieladressen mit 192 Funktionen individuell steuern können. Integrierter Impulsmesseingang für Fernsteuerempfänger. Auswertung über 5 Schwellen (10 Kommandos) mit Hysterese. Inklusive 2 Stetigregler, die unabhängig und zusätzlich zur Schwellwertverarbeitung genutzt werden können. Zwei Messgrössen können unabhängig voneinander erfasst und geregelt werden. Dekodieren der Telegramme des IR-Fernsteuerempfängers oder Transponder. Auswertung direkt oder über Zentralrechner. Funktionen für Tastenebenen, kodierte Übertragung, Senderunterscheidung. Weitere Funktionen: Steuerung mit Abhängigkeiten, Bildung von Verknüpfungen, Zählen, Rechnen, feste und dynamische Gruppenbildung, Erzeugung automatischer Statusmeldungen (echte Rückmeldungen) für die Visualisierung. EAN: 4260742830181.129,30 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor SH31402P02F2000Lexium SH3 Servomotor. Diese SH3-Reihe an AC-Servomotoren weist ein geringes Rotorträgheitmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 19,5 Nm und erreicht ein Spitzendrehmoment von 60,1 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3660 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und entspricht der Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe Lexium 52 & Lexium 62.4055,42 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH1003P21A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 8,0 Nm und erreicht ein Spitzendrehmoment von 28,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 4800 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2560 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 19 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2685,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH0553P11F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2075,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0553T31A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1755,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH1404P21A2PServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 33,4 Nm und erreicht ein Spitzendrehmoment von 131,9 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 4190 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 + M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.4245,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor SH31402P02A2100Lexium SH3 Servomotor. Diese SH3-Reihe an AC-Servomotoren weist ein geringes Rotorträgheitmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 19,5 Nm und erreicht ein Spitzendrehmoment von 60,1 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3660 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und entspricht der Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe Lexium 52 & Lexium 62.4089,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Welche Rolle spielen Scripts bei der Automatisierung von Aufgaben in der Programmierung?
Scripts spielen eine entscheidende Rolle bei der Automatisierung von Aufgaben, da sie eine Reihe von Befehlen enthalten, die wiederholt ausgeführt werden können. Durch die Verwendung von Scripts können Entwickler Zeit sparen und die Effizienz steigern. Sie ermöglichen es, komplexe Abläufe zu automatisieren und repetitive Aufgaben zu vereinfachen. **
-
"Welche Vorteile bietet eine Skriptumgebung für die Entwicklung und Ausführung von Code?"
Eine Skriptumgebung bietet eine interaktive Umgebung, in der Code schrittweise entwickelt und getestet werden kann. Sie ermöglicht eine schnellere Fehlererkennung und -behebung während des Entwicklungsprozesses. Zudem bietet sie eine einfache Möglichkeit, Code in Echtzeit auszuführen und Ergebnisse sofort zu sehen. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.